尖端弹性夹 · 配 100mm 刀片
套在现有 Fin-Ray 刀片尖端上的几字形板簧,用来补上 98A 那副实测的「摩擦力不足」。 三个刚度档,直接下载打印。
先说一件要紧的事:之前发布过的那批 clip 装不上你现在这副刀片。
它们是按 89mm 刀片(S_LEN=83)生成的。
你现在在用的是 100mm(S_LEN=93.8)—— 覆盖段的弧长对不上,套不进去。
这一页的三个文件是按 100mm 重新生成的,文件名带 L100。
下载
刚度按厚度三次方走,所以 t3 → t7 之间相差约 10 倍,t5 → t7 是 2.7 倍。 先打 t5,太软换 t7,太硬换 t3。
渲染图与三视图
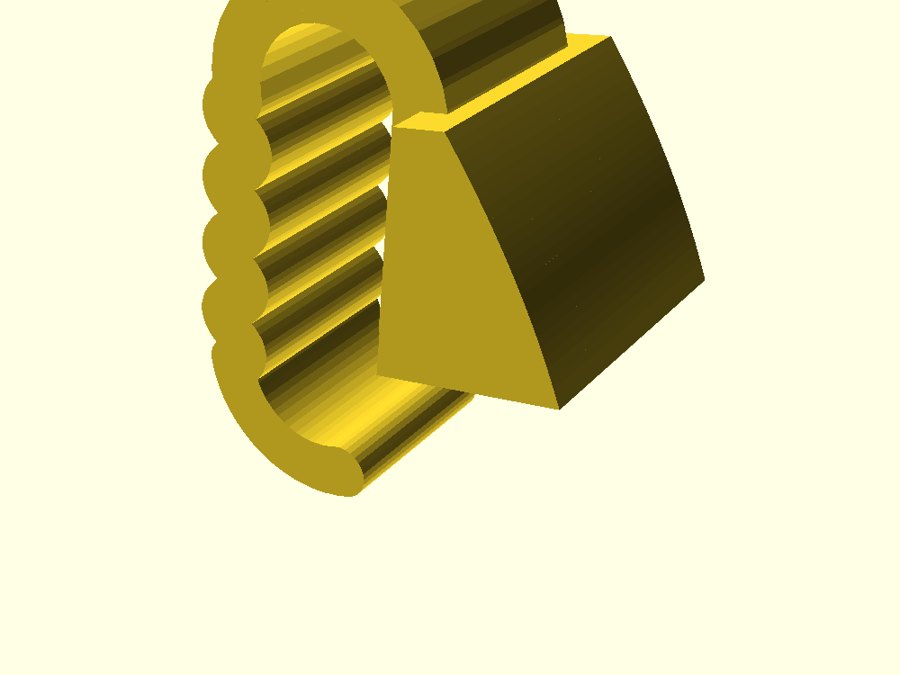
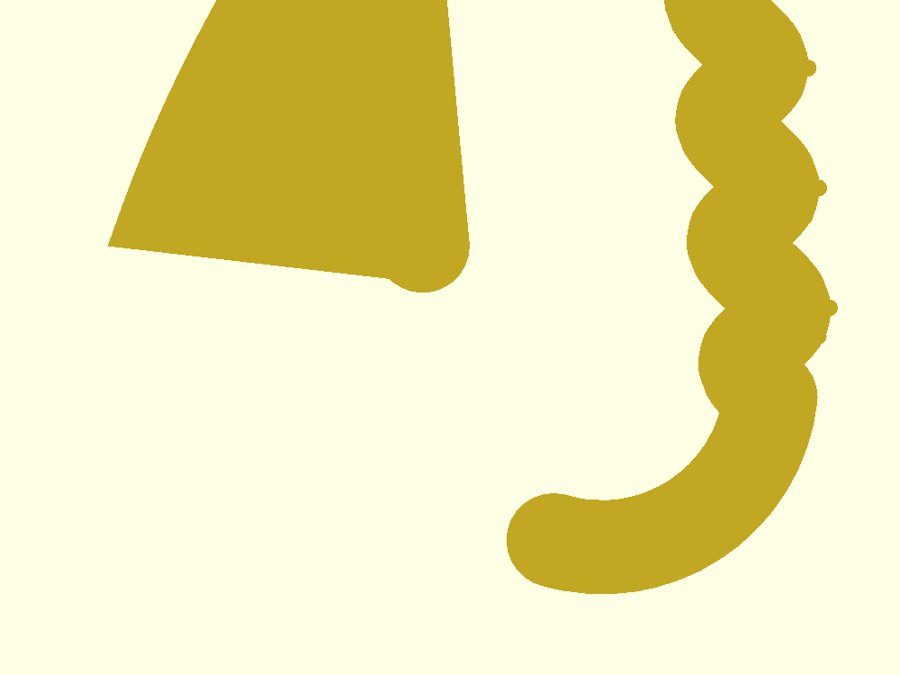
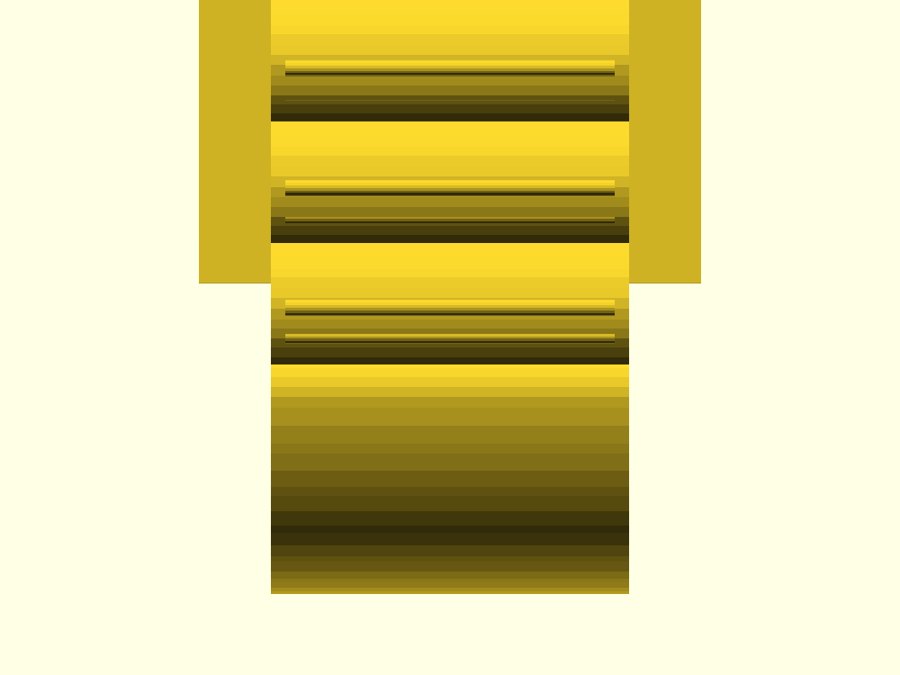
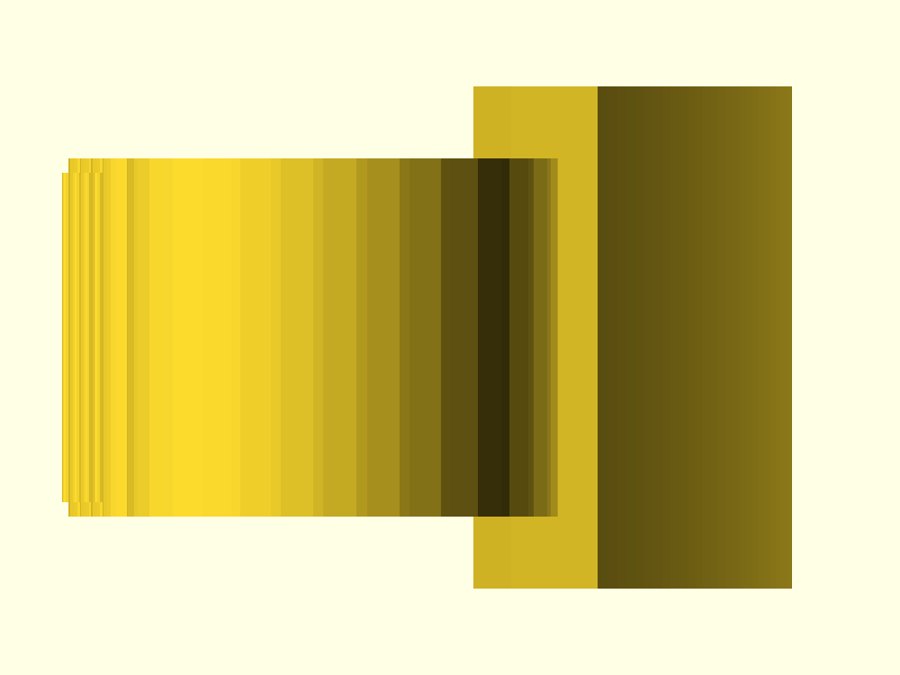
尺寸
整体包络
| 档位 | 簧片厚 | 包络 X × Y × Z (mm) | 相对刚度 | 钩尾净空 |
|---|---|---|---|---|
| t3 | 3.0 | 37.7 × 26.6 × 46.8 | 0.22× | — |
| t5 | 5.0 | 38.7 × 26.6 × 48.8 | 1.00×(基准) | 4.94 mm |
| t7 | 7.0 | 39.7 × 26.6 × 50.8 | 2.74× | 3.94 mm |
刚度按 t³ 算,所以 t3 → t7 相差约 10 倍。 「钩尾净空」是自检输出,指钩子末端离刀片本体还有多远 —— 阈值 0.8mm,两档都远远达标, 钩子不会撞到刀片。
与刀片的配合
| 项 | 值 | 说明 |
|---|---|---|
| 覆盖弧长 | s = 71.8 → 93.8 | 从刀片尖端往回覆盖 22mm |
| 钩面台阶 | s = 78.8 | 刀片尖端那道 90° 钩面,在距尖端 15.25mm 处。覆盖 22 > 15.25 才扣得住 |
| 宽度过盈 | 0.4 mm 总量 | 内宽 22.6 套 23.0。与已验证的 grip_sleeve 同值 |
| 厚度过盈 | 0.3 mm 总量 | |
| 法向壳厚 | 1.8 mm | 贴合面侧和脊背侧各这么厚 |
| 尖端封盖 | 1.5 mm | 帽子顶 |
几字形板簧
| 项 | 值 | 说明 |
|---|---|---|
| 两腿间距 | 18 mm | 自由腿离贴合面多远 —— 这就是挤压行程的来源 |
| 贴片腿长 | 20 mm | 沿刀身往根侧,必须 ≤ 覆盖长度 22 |
| 自由腿长 | 26 mm | 大致平行于刀片,被杯子朝内压向刀片 |
| 簧片宽度 | 19 mm | 半宽 9.5 |
| 末端钩 | HOOK = "in" | 朝刀片弯进去 —— 就是你要的往内扣那版 |
摩擦花纹
| 项 | 值 |
|---|---|
| 波浪 | 4 个整波,波幅 ±1.2mm,波长 6.5mm(沿自由腿) |
| 横向棱条 | 15 条,行距 1.6mm,凸出 0.45mm,占腿宽 92% |
为什么要波浪 + 棱条两套。 波浪是大尺度的 —— 让接触从一条线变成几个分散的接触带,杯子不容易绕接触线转动; 棱条是小尺度的 —— 提供离散的咬合脊。 两者叠加,就是用「咬」代替「糊」,这正是软材料对付「杯子会晃」的正确做法, 而不是换硬材料。
材料:用 82A,不要用 98A
这个问题有两条独立的理由指向同一个答案,其中第二条是决定性的。
理由一:摩擦力就是你缺的那个
你实测 98A 的问题是「摩擦力不足」。TPU 对光滑杯壁的摩擦系数随硬度下降而显著上升 —— 82A 大致是 98A 的两倍左右。而这个套子的全部意义就是提供接触面, 夹持力仍然由后面的刀片提供(100mm/82A 那副你已经验证过「工作得很好」,说明夹持力是够的)。 套子不产生力,它只改变摩擦。所以选材料就是在选摩擦系数。
理由二:98A 可能根本装不上去
这条写在生成器的原始注记里:
// ★ 背面开口 —— 决定这东西能不能【装得上】★
// 闭合筒的问题:装配时套子的非凹槽段必须整个骑过尖端那 1.95mm 的凸起,
// 靠 TPU 拉伸吃掉。82A 也许还行, 98A(E≈70MPa) 基本挤不动。这个版本是闭合帽式(OPEN_BACK=false),按你说的
「最好能像个帽子一样套上去,这样至少保证受力是传递的」。
代价就是装配时要整个骑过尖端 1.95mm 的凸起,靠材料拉伸吃掉。
98A 的模量是 82A 的六倍多,大概率套不进去。
你担心的「太软会不会抓力不够」,其实指向的是另一件事。 软材料的问题不是力不够(力来自刀片),而是杯子会晃。 这个版本已经针对性地做了两处:波浪面(4 个整波 × 1.2mm 波幅)和 横向棱条(15 条 @ 1.6mm,凸出 0.45mm)—— 用离散的接触脊去「咬」,而不是靠一整片软胶去糊。 真觉得晃,换 t7 加硬簧片,不要换硬材料。
打印参数(82A TPU)
| 项 | 值 | 说明 |
|---|---|---|
| 喷嘴 / 热床 | 225–235 °C / 40–50 °C | 82A 比 95A 需要更高的温度才流得动 |
| 速度 | 15–25 mm/s | 软 TPU 最关键的一项。快了直接堵料 |
| 回抽 | 直驱 0.5–1.0mm / 远端尽量关掉 | 软料回抽会在管里打结 |
| 层高 | 0.16–0.20 mm | 棱条 0.45mm 凸出,层高太大就糊掉了 |
| 壁数 / 填充 | 3 圈 / 25–35% 网格 | 簧片靠壁承力,填充不用太高 |
| 摆放 | 簧片平面平行于打印床 | 让层纹沿着簧片走 —— 弯曲受力是面内的,不是层间的 |
| 支撑 | 不需要 | 几字形的开口朝上摆就没有悬垂 |
| 冷却 | 30–50% | 全开会导致层间不粘 |
★ 墙层数只要 ≥3 就都一样,不用纠结 ★(2026-08-23 操作者问「上一版好像用的是 4,要紧吗」)
一个特征要被墙层完全填满的条件是:厚度 ≤ 2 × 墙层数 × 喷嘴宽(0.4)。
刀片上最厚的两处是外壳 2.0mm 和肋 1.6mm:
| 墙层数 | 两侧合计 | 外壳 2.0 | 肋 1.6 |
|---|---|---|---|
| 2 | 1.6 mm | ❌ 中间变成填充,刚度会真的下降 | ✅ 实心 |
| 3 | 2.4 mm | ✅ 实心 | ✅ 实心 |
| 4 | 3.2 mm | ✅ 实心 | ✅ 实心 |
| 6 | 4.8 mm | ✅ 实心 | ✅ 实心 |
两副爪要不要一致:刚度上按上面的算法本来就一致(≥3 层都相同),不用重打。 真正会改变结果的是材料硬度、层高、摆放方向、打印温度这四项 —— 墙层数不在其中。 外观要一致则是另一回事:左腕相机是策略观测的三分之一,两片爪占画面下方一大块, 颜色或形状变了会让那一路出分布。
装上去之后怎么验
- 套到现有 100mm 刀片尖端,从尖端正面推进去,凸起落进凹槽会有一下轻微的卡顿
- 用 Ø70 杯子试:空杯拿得住不算数
- 装水之后横向拨一下,不脱手才算过 —— 这是五秒钟就能做完的判据, 也是判断「是不是夹爪问题」最直接的实验
- 顺便和没套之前做一次对比,把「推多大力会掉」记下来